Visual-Inertial Localization for UAVs in Agricultural Environments
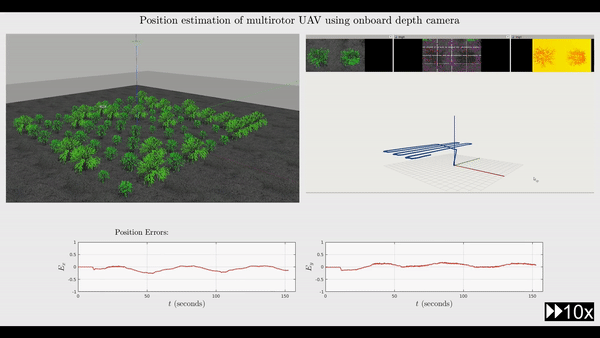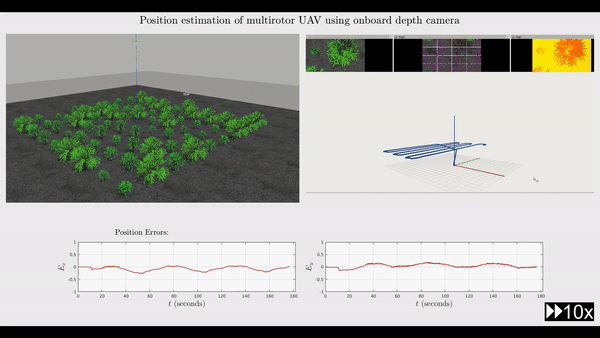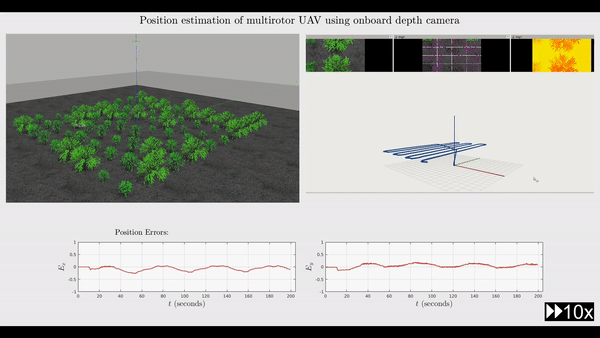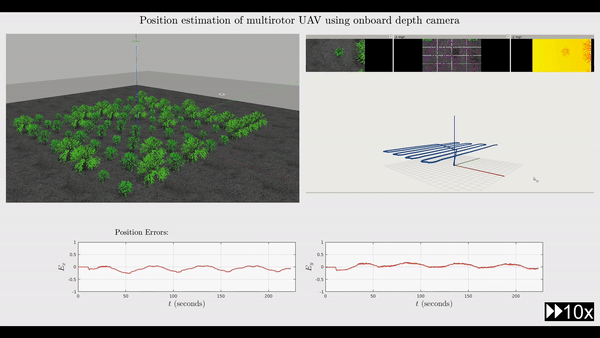
Evaluation of a feedback-based visual-inertial system across structured and unstructured simulated environments.
•
1 min read
Evaluation of a feedback-based visual-inertial system across structured and unstructured simulated environments.

Reactive, Plug-and-Play Sense-and-Avoid System for Pixhawk-Based UAVs in Precision Agriculture.